


INVESTIGACIÓN LOGÍSTICA
Por Alexandros Pasparakis, Jelle de Vries y René de Koster
Los robots totalmente autónomos de última generación funcionan de modo independiente, lo que les permite explorar, navegar y manipular su entorno sin supervisión humana. Los avances en seguridad operativa, que garantizan el desplazamiento de estas máquinas cerca de las personas, están acelerando su adopción entre los proveedores de servicios de almacenaje.
Cada vez es más habitual que los humanos compartan espacios con robots autónomos y trabajen junto a ellos. Esta evolución ha supuesto la introducción de robots colaborativos o cobots, diseñados para complementar el trabajo humano en lugar de sustituirlo. En los almacenes, la interacción es especialmente relevante en las labores de picking, donde los cobots asisten a los operarios en acciones repetitivas como el transporte de cargas, mientras los humanos se centran en tareas más complejas, como la preparación de pedidos.
Al delegar el transporte en el interior del almacén en los robots, los pickers ven reducidos sus desplazamientos. Así, los sistemas cobóticos son potencialmente más productivos que los métodos de picking tradicionales. Una primera implicación conductual es que, a menudo, los humanos y los robots móviles autónomos (AMR) alternan entre los roles de “liderar” y “seguirse” mutuamente según la tarea. En segundo lugar, el comportamiento humano puede verse influido por el enfoque de prevención, un constructo psicológico que describe el nivel de vigilancia que un individuo ejerce para cumplir con sus responsabilidades.
Rol activo o pasivo
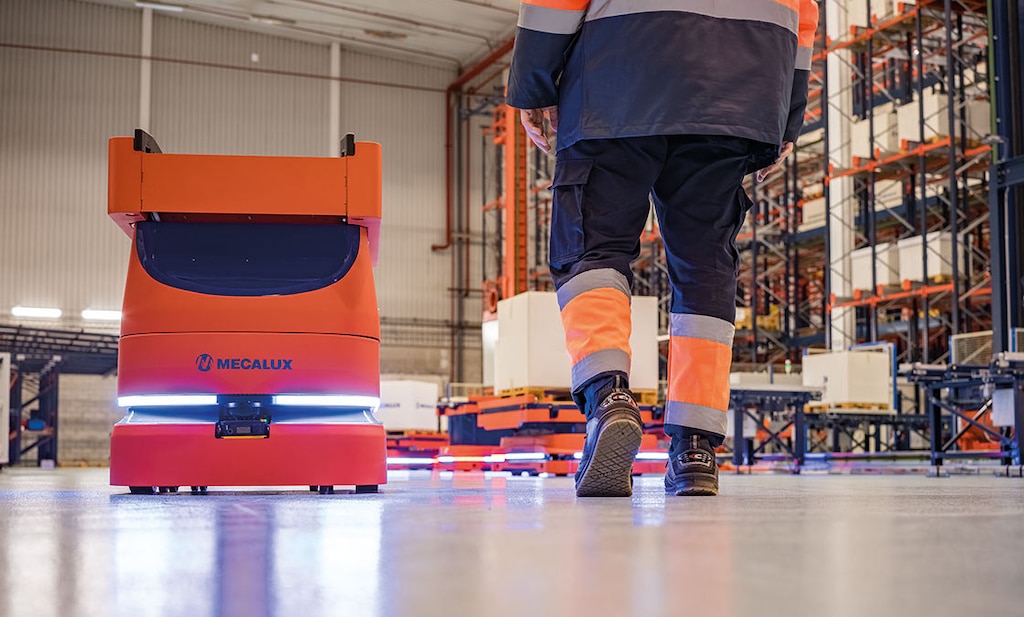
Bajo un modelo de colaboración, el robot ya es capaz de tomar la iniciativa, lo que sitúa al humano en un papel “activo” o “pasivo”. En la preparación de pedidos a bajo nivel (persona a producto), algunos cobots colaboran con los pickers adoptando un rol de liderazgo o de apoyo. Como resultado, los humanos asumen el rol complementario.
Liberar a los humanos de recorridos innecesarios puede traducirse en una mayor productividad del picking cobótico
Cuando dirigen, los cobots se desplazan de forma autónoma hacia las ubicaciones que les indica un software de gestión de almacenes. A continuación, el operario interactúa con el robot durante la recogida, depositando el artículo solicitado en el contenedor correspondiente antes de seguir al cobot hasta la siguiente posición o dirigirse a otro AMR. En cambio, cuando el picker asume el rol activo, es él quien se desplaza de una ubicación a otra realizando las tareas que se le asignan mediante dispositivos como sistemas de picking por voz o pick-to-light, y deposita los artículos en el robot, que le sigue de cerca.
Investigaciones recientes sostienen que liberar a los operarios de recorridos innecesarios puede traducirse en una mayor productividad del picking cobótico en comparación con la preparación de pedidos tradicional.
El experimento
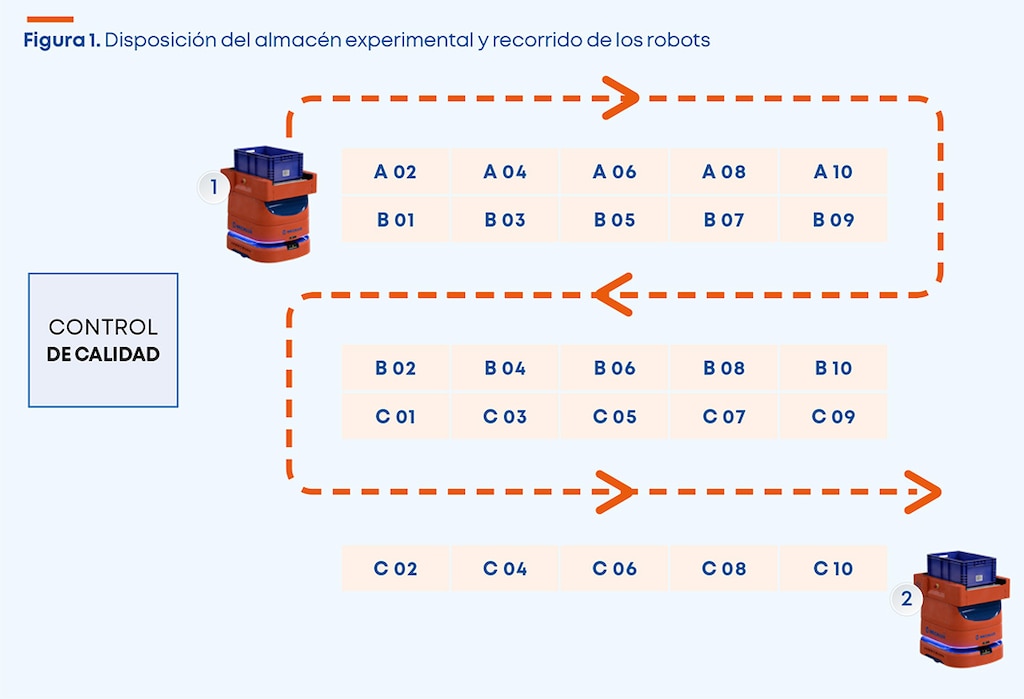
Llevamos a cabo un experimento físico controlado a gran escala en el que expusimos a 60 participantes a configuraciones donde el humano lideraba la tarea o seguía al robot. A fin de replicar el proceso de picking con precisión, construimos una instalación experimental con 300 ubicaciones en los Países Bajos. La diseñamos para que se asemejara al típico almacén de estanterías de picking utilizado en todo el mundo para alojar artículos pequeños en cantidades reducidas.
Se pidió a los participantes que completaran una tarea de preparación de pedidos simplificada:
- Localizar el siguiente producto indicado en la orden de picking.
- Recoger la cantidad especificada y colocarla en la caja.
- Confirmar la selección mediante una interfaz táctil.
- Repetir el proceso con la siguiente línea de pedido y, acto seguido, comenzar con el próximo pedido disponible.
Implementamos dos prototipos idénticos de robots autónomos, y los pedidos se mostraban a los participantes a través de una sencilla interfaz de pantalla táctil. Cuando el operario lideraba, se le informaba de que tenía el control de la situación y que los AMR estarían allí para apoyarlo transportando las cajas. En la situación inversa, el robot navegaba hasta la ubicación de picking y el humano le seguía para realizar la recogida.
Para mantener un flujo continuo, el final de cada pedido se situó cerca del inicio del siguiente, lo que permitía al participante acceder directamente a un segundo AMR con el próximo pedido. Mientras el humano lo preparaba, el primer robot transportaba la caja a la estación de control de calidad sin interferir en el trabajo del operario ni del segundo robot. De esta forma, se eliminaron los desplazamientos innecesarios.
Rendimiento vs. errores
Para cuantificar el impacto real, asumimos que un preparador de pedidos suele trabajar seis horas al día y que siempre tiene disponible un robot desocupado en cuanto termina el pedido anterior. Calculamos tres ventajas cuantificables:
- La ventaja en productividad que aporta la configuración con liderazgo humano supone, en promedio, un 8,3% más de líneas de pedido por preparador y día en comparación con los escenarios en los que el humano sigue al robot.
- Las personas altamente orientadas a la prevención pueden generar un ahorro de tiempo de 21,7 minutos diarios de media.
- Cuando el operario es quien sigue al robot, se obtiene una ventaja, en promedio, de 11,88 errores menos por preparador al día.
Configuraciones más adecuadas para cada empresa
Este estudio establece que la colaboración entre robots y personas con liderazgo humano genera una mayor productividad en la preparación de pedidos y que, en cambio, cuando la persona sigue al AMR, se logra más precisión con 0,66 errores menos cada 20 minutos. Además, identificamos el enfoque de prevención ─el nivel de vigilancia que un individuo ejerce para cumplir con sus responsabilidades─ como la característica humana clave que explica parcialmente las variaciones de productividad entre los trabajadores. Cuando siguen a los robots, los pickers con un alto enfoque de prevención preparan pedidos hasta un 40,1% más rápido que los individuos con un bajo enfoque de prevención.
Demostramos cómo la autonomía percibida y la interdependencia de las tareas influyen tanto en la productividad como en la precisión. Mientras que la configuración de liderazgo humano otorga a los trabajadores una mayor capacidad de decisión sobre el ritmo y la ruta, el modelo en el que la persona sigue al robot les impone una guía estructurada que reduce la carga cognitiva en la ubicación de picking y, por tanto, mejora la precisión.
Los almacenes que necesitan el máximo rendimiento pueden beneficiarse de la configuración con liderazgo humano
Cuando las personas lideran, la productividad aumenta, por lo que los almacenes que priorizan el rendimiento máximo obtienen grandes beneficios de esta configuración. Por el contrario, en operaciones que requieren mayor precisión ─como la gestión de medicamentos o productos de alto valor─ resulta preferible que el operario siga al AMR para minimizar errores, aun a costa de perder cierta productividad. Asimismo, las empresas que afrontan costes elevados debido a errores en el picking encuentran en el liderazgo del robot la solución más rentable.
Una estrategia para mitigar el riesgo de error en el liderazgo humano consiste en facilitar recordatorios de la cantidad o en proporcionar esa información al operario cuando llega a la ubicación de recogida del producto. Las empresas también pueden optar por formar a su personal para que desarrollen un mayor enfoque de prevención.
A medida que la robótica gana autonomía, eficiencia y competitividad frente a las tareas manuales, parte de la mano de obra humana corre el riesgo de ser desplazada. No obstante, la alternativa socialmente responsable para una industria 5.0 exige centrarse en soluciones que fomenten una coexistencia armoniosa entre humanos y máquinas. En consecuencia, el camino hacia un futuro sostenible podría residir en la sinergia colaborativa entre humanos y robots.
AUTORES DE LA INVESTIGACIÓN:
- Alexandros Pasparakis. Investigador doctoral externo en el departamento de Tecnología y Gestión de operaciones de la Rotterdam School of Management de la Universidad Erasmo de Róterdam (Países Bajos).
- Jelle de Vries. Profesor asociado de Gestión de operaciones en la Rotterdam School of Management en la Universidad de Tilburg (Países Bajos).
- René de Koster. Profesor de Logística y Gestión de operaciones en la Rotterdam School of Management de la Universidad Erasmo de Róterdam (Países Bajos).
Publicación original:
Pasparakis, A., De Vries, J., De Koster, R.. In control or under control? Human–robot collaboration in warehouse order picking. Logistic Research. Emerald Publishing Limited (2026).
© 2026 The Authors. Published by Emerald Publishing Limited. Published under CC BY 4.0 license.